Gemma 4와 라즈베리 파이로 만든 책상 위 AI 로봇, DinoDesk AI
카메라 없이 프라이버시를 지키면서도 복잡한 질문은 클라우드로 넘기는 하이브리드 LLM 구조. 레고로 몸체를 만든 공룡 로봇 DinoDesk AI의 제작기다.


How we built a desktop companion robot with Gemma 4 and Raspberry Pi
The behind-the-scenes story of how we built DinoDesk AI—a privacy-first, LEGO dino companion robot powered by a hybrid Local Gemma 4 and Cloud Gemini architecture.
개요 #
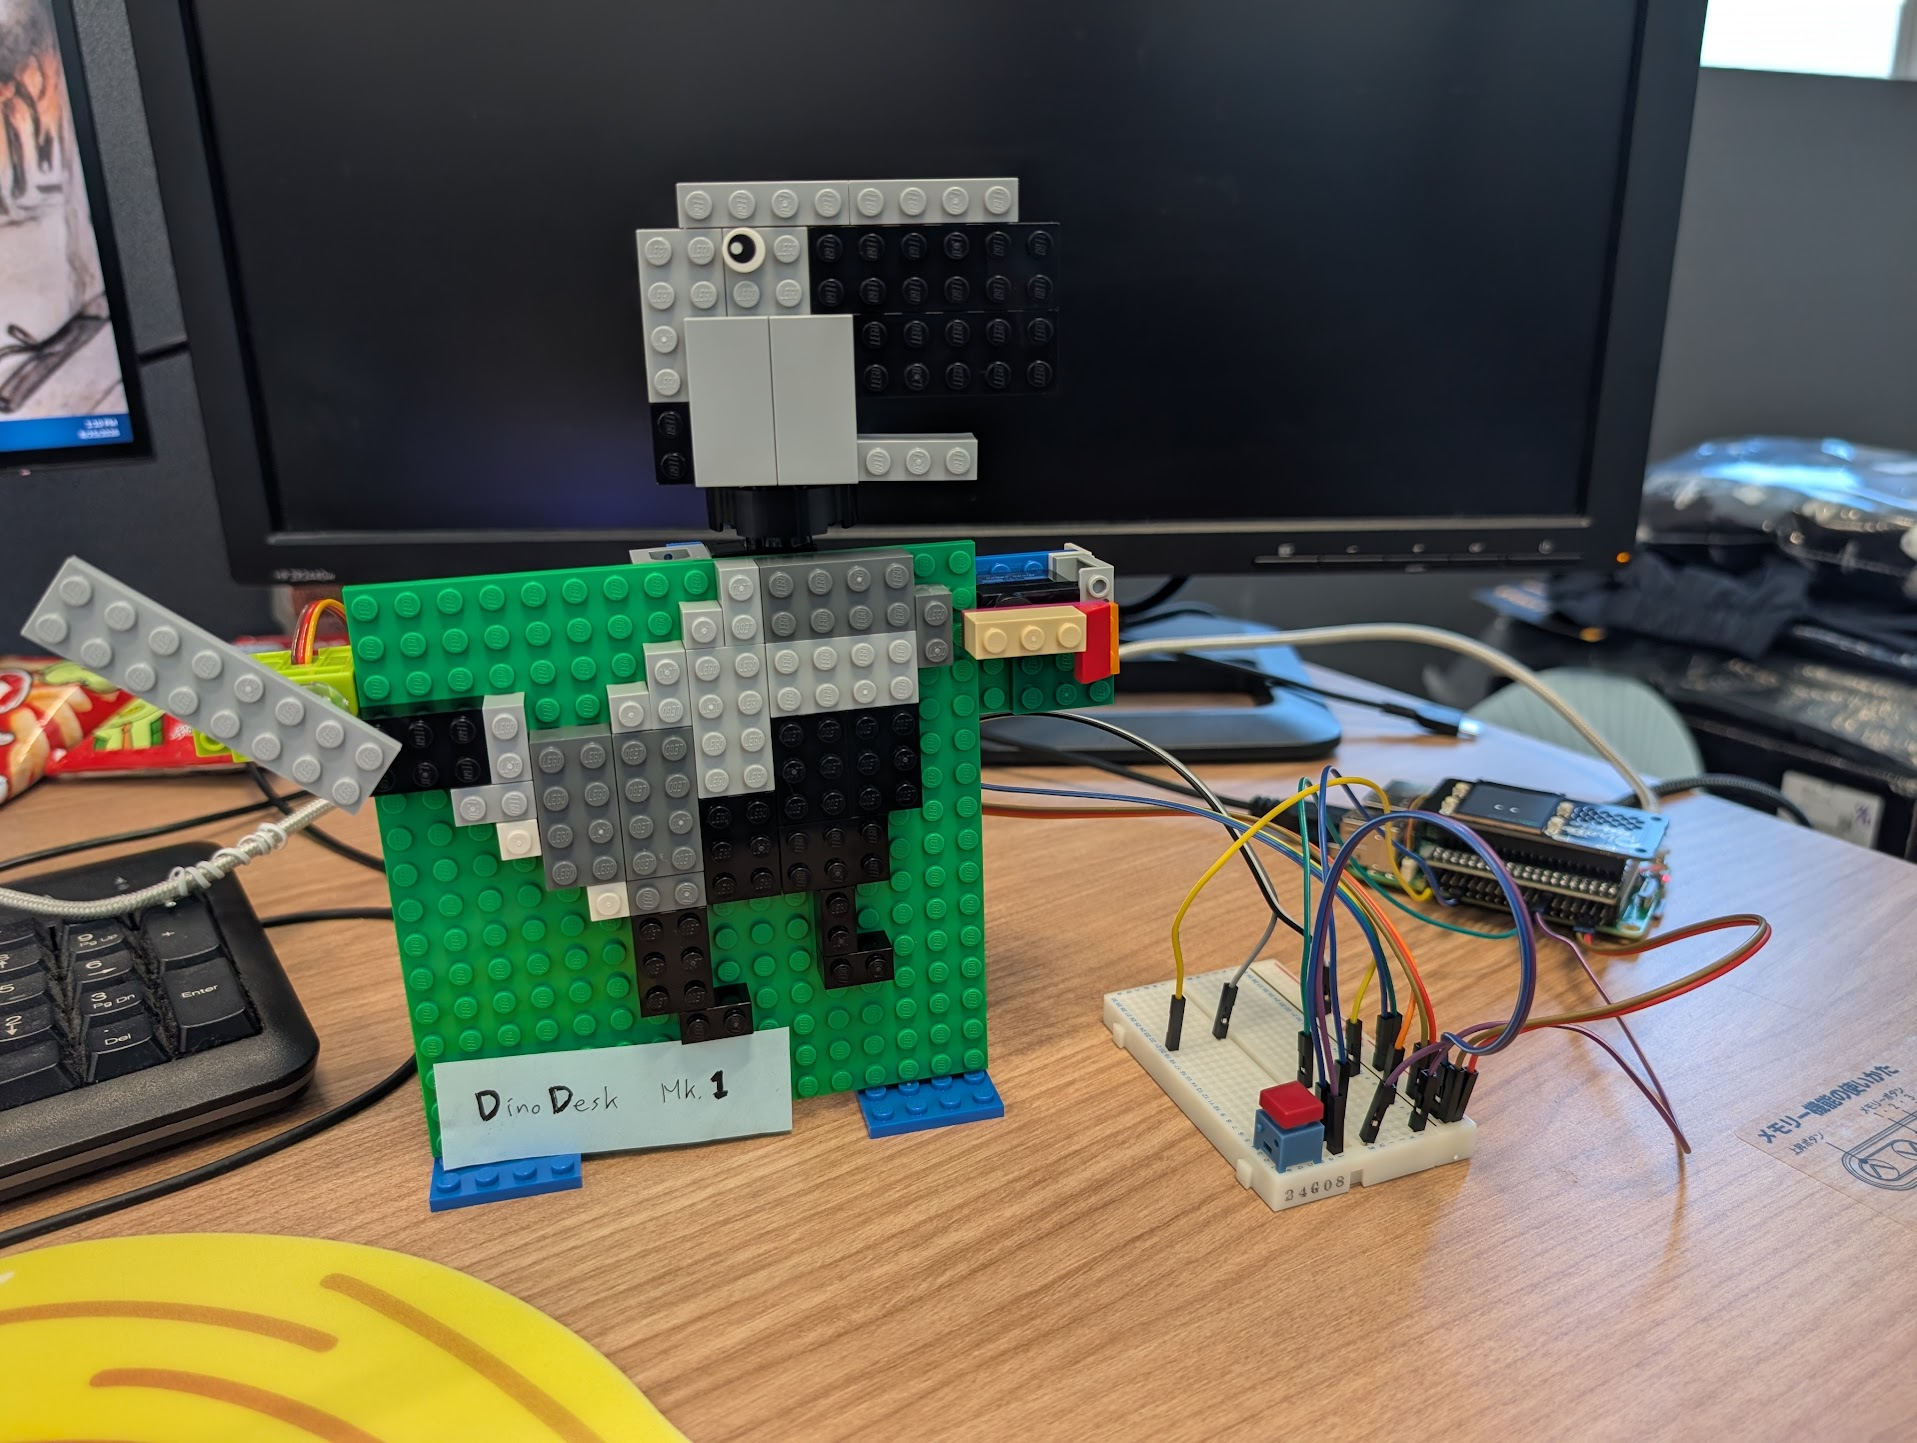
구글 AI 팀의 bebechien과 동료 Shama가 레고로 만든 공룡 모양 데스크 로봇 DinoDesk AI의 제작 과정을 공개했다. 핵심은 카메라를 아예 달지 않아 시각적 프라이버시를 100% 확보하면서도, 가벼운 대화는 로컬에서 즉시 처리하고 무거운 질문만 클라우드로 넘기는 하이브리드 LLM 전환 구조다.
책상 위 라즈베리 파이가 본체 역할을 하고, 사용자의 메인 PC가 게이트웨이가 되어 로컬 Gemma 4와 클라우드 Gemini Flash 사이를 오간다. 몸체는 3D 프린팅한 플라스틱 껍데기 대신 레고 브릭과 테크닉 레버로 조립했다.
두 개의 뇌를 오가는 하이브리드 구조 #
AI 하드웨어를 만들 때 가장 골치 아픈 선택은 "뇌를 어디에 둘 것인가"다. 전부 클라우드에 맡기면 "지금 몇 시야?" 같은 사소한 질문 하나하나가 API 토큰을 소모하고, 네트워크 지연이 붙고, 음성 데이터가 인터넷을 타고 나간다. 반대로 온디바이스 소형 모델만 고집하면 거대한 코드베이스에 새 기능을 붙여달라거나 복잡한 개념을 설명해달라는 순간 바로 한계에 부딪힌다.
제작진은 사용자 메인 PC에 통합 LLM 게이트웨이(라우터) 를 올리는 쪽을 택했다. 책상 위 라즈베리 파이는 어느 엔진이 활성화됐든 상관없이 동일한 OpenAI 호환 요청을 Wi-Fi로 쏘기만 한다.
 ┌─────────────────────────────────────────────────┐
 │           [ Main PC / Local Gateway ]           │
 │                                                 │
 │   ┌─────────────────────────────────────────┐   │
 │   │      Dynamic Model Router / Switch      │   │
 │   └────────────────────┬────────────────────┘   │
 │                        │                        │
 │     ┌──────────────────┴──────────────────┐     │
 │     v                                     v     │
 │  [ LOCAL ENGINE ]              [ CLOUD ENGINE ] │
 │  LM Studio / Gemma 4           Gemini Flash /   │
 │  (Zero Latency, Private)       Gemini Live      │
 └────────────────────────┬────────────────────────┘
                          │
                          │ Wi-Fi (Unified OpenAI-Compatible Stream)
                          v
 ┌─────────────────────────────────────────────────┐
 │           [ DinoDesk AI (RPi) ]                 │
 │  - Pirate Audio LCD & I2S Beep Speaker          │
 │  - Push Button & Optional Sensors               │
 └─────────────────────────────────────────────────┘
세 가지 동작 모드 #
| 모드 | 활성 모델 | 특징과 주 용도 | 전환 방법 |
|---|---|---|---|
| 🟢 로컬 모드 (기본값) | Gemma 4 (LM Studio) | 비용 0원, 오프라인 동작, 완전한 프라이버시. 잡담이나 타이머 설정, 상태 확인에서 첫 토큰까지 약 200ms. | Pirate Audio 버튼 X 더블클릭, 정전식 터치 센서 3초 길게 누르기, 음성 명령("Switch to Cloud Mode") |
| 🟡 클라우드 모드 | Gemini Flash / Gemini Live | 높은 추론력. 코딩 지원, 복잡한 수학, 깊이 있는 설명, 어학 학습에 적합. 첫 토큰까지 약 800ms. | 위와 동일 |
| ⚡ 오토 하이브리드 모드 | 자동 라우팅 | 평소에는 로컬 Gemma 4로 돌다가, 복잡도 분류기가 다단계 추론 키워드("explain", "compare", "write code")를 감지하면 프롬프트를 Gemini Flash로 자동 승격한다. | 시스템 자동 라우팅 |
오토 하이브리드 모드가 질문을 클라우드로 넘기면, 응답이 끝날 때까지 로봇의 표시등이 🟢 초록색 유지에서 🟡 금색 유지로 바뀌었다가 다시 초록으로 돌아온다. 지금 어느 쪽 뇌가 답하는지 눈으로 바로 알 수 있게 한 장치다.
하드웨어: 레고 브릭과 Pirate Audio의 조합 #
제작진은 DinoDesk AI가 차가운 스마트 스피커가 아니라 손에 잡히는 장난감처럼 느껴지길 원했다. 그래서 밀폐된 플라스틱 케이스를 3D 프린팅하는 대신 기본 레고 브릭과 테크닉 레버 기구로 몸체를 짰다. 누구나 원하는 대로 바꾸거나 고칠 수 있게 하려는 의도다.
 Photo by Martin Lopez on Pexels
부품 목록 #
- 메인 컨트롤러: 라즈베리 파이 + 32GB 마이크로SD
- 디스플레이 및 오디오 실드: Pimoroni Pirate Audio Speaker — 1.3인치 240×240 ST7789 IPS LCD, I2S 1W 스피커, 촉각 버튼 4개
- 빨간 버튼: 음성 캡처를 시작하고 멈추는 미니 푸시 버튼 스위치
- 오디오 입력: 소형 USB 미니 마이크
- 구동계: 목 움직임과 꼬리 흔들기를 담당하는 모터
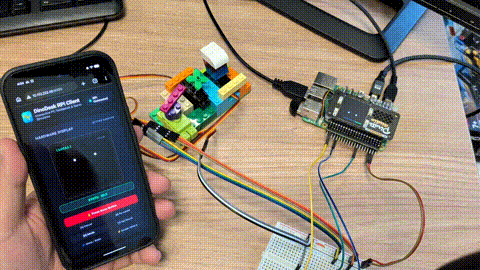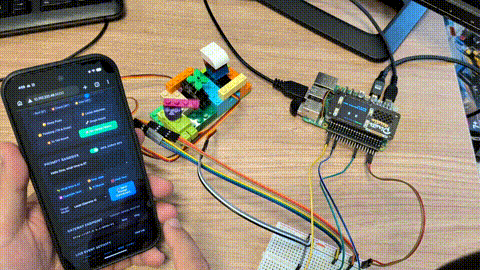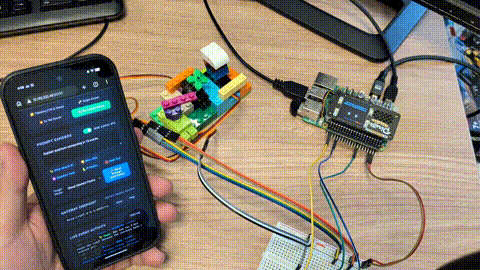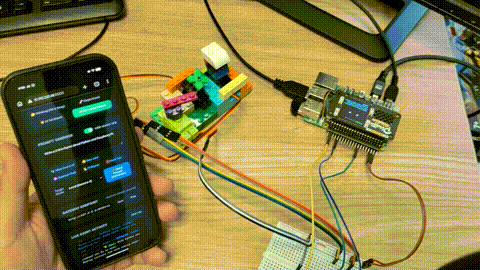
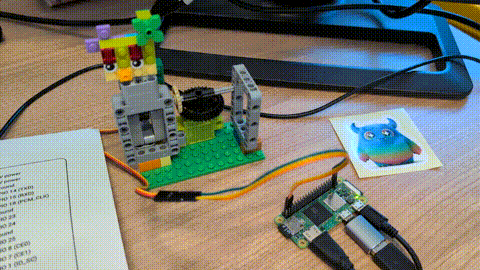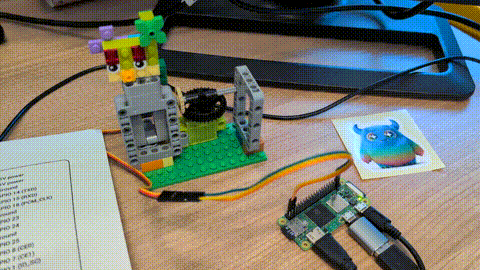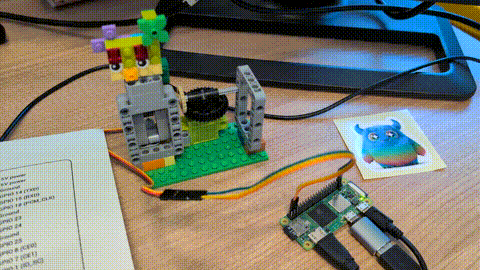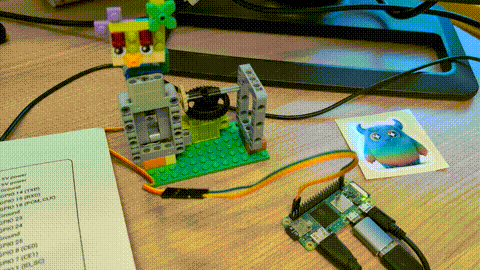
본체를 조립하기 전에는 라즈베리 파이와 단순한 레고 세트만 놓고 로직부터 프로토타이핑했다.
물리 버튼 조작 #
음성과 센서로도 깨울 수 있지만, 전용 하드웨어 버튼이 주는 즉각적인 조작감은 따로 있다.
- 버튼 A (GPIO 5) — 취소 / 음소거: 진행 중인 응답 스트림을 즉시 끊고 소리를 죽인 뒤
Idle상태로 복귀 - 버튼 B (GPIO 6) — 홈 재정렬: 현재 상태를 건드리지 않고 모든 서보를 중립 위치로 리셋
- 버튼 X (GPIO 16) — 표정 및 엔진 전환: 한 번 누르면 얼굴 표정 순환, 더블클릭하면 로컬 ↔ 클라우드 모드 전환
- 버튼 Y (GPIO 24) — 꼬리 테스트 및 볼륨: 한 번 누르면 꼬리 흔들기 시퀀스로 기구 정렬 확인, 2초 길게 누르면 비프음 볼륨 순환(
낮음 → 중간 → 높음 → 음소거)
살아 있는 느낌을 만드는 5단계 상태 머신 #
눈과 목소리와 몸이 따로 놀면 로봇은 살아 있는 것처럼 보이지 않는다. 제작진은 240×240 LCD의 눈 표정, 8비트 비프음, 모터 움직임을 한데 묶는 5단계 유한 상태 머신(FSM) 을 설계했다.
┌──────────┐  button     ┌───────────┐   release   ┌──────────┐   stream   ┌──────────┐
│ Sleeping │──────────>  │   Idle    │────────────>│Listening │─────────>  │ Thinking │
└──────────┘  (wake)     └───────────┘   (trigger) └──────────┘  (send)    └──────────┘
                             ^                                                  │
                             │              ┌──────────┐                        │
                             └──────────────│ Speaking │<───────────────────────┘
(done) └──────────┘ (tokens arrive)| 상태 | 진입 조건 | LCD 표정 | 8비트 사운드 | 모터 동작 (목 / 꼬리) |
|---|---|---|---|---|
| 1. Sleeping | 3분간 미사용 또는 방이 어두울 때 | (- _ -)감은 눈 + zzz | 무음 (옵션으로 부드러운 코골이) | 모터 이완, 고개 약간 숙임 |
| 2. Idle | 기본 대기 | (• •)자율 깜빡임 | 간헐적인 기상/깜빡임 차임 | 고개 중앙 정렬, 목을 천천히 흔듦 |
| 3. Listening | 버튼 클릭 또는 센서 감지 | (O O)눈이 밝게 커짐 | "Beep-Boop!" 상승음 | 사용자 쪽으로 고개 15° 기울임 |
| 4. Thinking | 음성 전송 후 라우터 추론 중 | (º º)회전하는 동공 + 모드 배지 | 불규칙한 처리음 (tick-teek-poh) | 목을 좌우로 천천히 흔듦 |
| 5. Speaking | SSE 토큰 스트림 수신 | 표정 있는 깜빡임 + 흐르는 자막 | 토큰마다 8비트 타자기 비프음 | 텍스트 길이에 맞춰 꼬리 흔들기 |
마무리 #
제작진은 AI가 브라우저 탭이나 클라우드 데이터센터 안에만 갇혀 있을 이유가 없다는 걸 이번 작업에서 다시 확인했다고 밝혔다. Gemma 4 같은 오픈 모델에 픽셀 눈과 8비트 목소리, 흔들리는 레고 꼬리를 달아주고, 무거운 작업이 필요할 때 Gemini를 불러올 수 있게 하면 책상 풍경이 꽤 달라진다는 것이다.
아직 완성 단계는 아니며, 음성 채팅 기능을 온전히 구현한 뒤 다시 소식을 전하겠다고 덧붙였다. 소스는 깃허브에 공개돼 있다.
google-gemma/dinodesk-ai-companion 저장소 →
이 글은 위 출처를 바탕으로 한국 독자를 위해 재작성한 기사입니다. 원문의 사실과 수치에 근거하며, 별도의 견해를 포함하지 않습니다.